4 Aug 2026, 12:16 UTC668 views44 reactionsread 7 August 2026 Photo
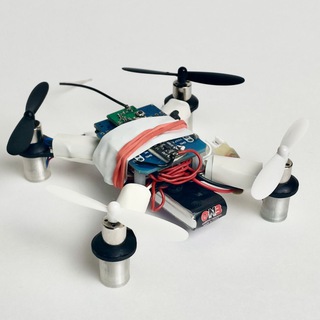
Каково же было мое удивление, когда в поисках вдохновения я загуглил 8520 quadcopter frame и на первой же странице увидел собственную раму для Flix, продающуюся на индийском Амазоне (!), по цене 215 рупий (с 64-процентной скидкой). Не знаю, зачем это кому-то может быть нужно, ведь ее очень легко распечатать, но, видимо, покупают, раз продается. Причем они даже взяли мою фотографию, но зачем-то перекрасили ее нейронко…
😢19😁9🔥5🤬3👍2🤷♂2❤1🤔1
Signed Oleg Kalachev
31 Jul 2026, 12:02 UTC≈1,040 views35 reactionsread 7 August 2026 Photo
Результаты Роболагеря
1️⃣ Я сменой доволен. Дети за девять дней сделали реально работающую систему для position control квадрокоптера. Я даже не знаю, чтобы где-то было что-то аналогичное в рамках образовательного мероприятия. И получился первый осмысленный автоматический полет Flix.
2️⃣ Нашли баги/проблемы, это хорошо. Многое было починено по ходу. Переделаны некоторые части кода, добавлен фейлсейф по перевороту.
…
👍25🔥4❤3👏3
Signed Oleg Kalachev
28 Jul 2026, 13:23 UTC≈1,190 views26 reactionsread 7 August 2026 Photo
Дизайн простого position control для квадрокоптера
@edkaya2320 выложил свою реализацию position control на GitHub, и можно посмотреть, насколько она проста по дизайну. Код там слегка сумбурный, но он сделан в рамках смены, так что это нормально. В целом, это обычный трехмерный PID-регулятор.
↔️ Горизонтальная позиция дрона определяется по камере, закрепленной сверху. Поиск делается классическим методом: обнаружение…
👍21🔥3❤2
Signed Oleg Kalachev
22 Jul 2026, 15:15 UTC≈1,420 views59 reactionsread 7 August 2026 Video
Сегодня были финальные испытания. И целых два дрона смогли стабильно удерживать позицию дольше 2 минут.
Победил @edkaya2320 с дополнительными баллами за крутейшее техническое решение: реализована полноценная навигация с выбором целевой точки по клику.
В итоге дети смогли за 9 дней собрать дроны, разработать систему компьютерного зрения, передачу данных на дрон и простейший position control, причем он работает довол…
🔥46👍10❤1❤🔥1🏆1
Signed Oleg Kalachev
21 Jul 2026, 16:34 UTC≈1,360 views59 reactionsread 7 August 2026 Video
Первый полет с удержанием позиции
Задача автоматического удержания позиции оказалась совсем не простой для ребят (и связь отваливается, и esp’шки сгорают, и еще всякое), несколько человек уже были близки, но сегодня, в последний день перед финальными испытаниями, один из участников смог ее решить! На видео самый первый успешный полет. Используется верхняя камера, дальномер, связь через библиотеку pyflix, простые пид…
🔥39👍12❤7❤🔥1
Signed Oleg Kalachev
19 Jul 2026, 14:51 UTC≈1,510 views55 reactionsread 7 August 2026 Photo
Смена в Роболагере в самом разгаре — большая часть дронов уже летает. Вообще, такое мероприятие это идеальный способ тестирования Flix. В каком-то смысле это даже лучше, чем профессиональные тестировщики.
Мы намеренно не даем участникам доскональную схему сборки, даем возможность экспериментировать с компонентами, дизайном рамы, электроникой и, конечно, модификацией прошивки. Для проекта это большой плюс, потому что…
🔥39👍11❤3❤🔥1🍾1
Signed Oleg Kalachev
14 Jul 2026, 17:11 UTC≈1,560 views47 reactionsread 7 August 2026 Photo
Flix снова в Роболагере ⛺️
Мы с коллегами @ina_tix и @dipopovit начали новый курс в Роболагере: «создание мини-квадрокоптера: проектирование, сборка, алгоритмы». Это детский робототехнический лагерь под Питером, который организует Лицей 239. В этом году попробуем сконцентрироваться на навигации — для позиционирования используем дальномеры, внешнюю камеру. Будем использовать ESP32S3 Super Mini.
Еще у меня есть неско…
❤19👍18🔥7❤🔥1👏1🙏1
Signed Oleg Kalachev
13 Jul 2026, 15:24 UTC≈1,580 views133 reactionsread 7 August 2026 Photo
1000 звезд у Flix на GitHub 🎉
Это столько же, сколько было у ArduPilot в 2015-м и у PX4 и Betaflight — в 2017-м. Конечно, мой проект пока далеко не такой популярный, но все равно круто, я считаю.
🔥93👍24👏6🍾4💯3🤩2❤1
Signed Oleg Kalachev
8 Jul 2026, 13:09 UTC≈2,180 views52 reactionsread 7 August 2026 Photo
Причина бага с уплыванием дрона
Новая система логирования позволила мне проводить частотный анализ, чтобы искать аномалии и причину проблем с полетом.
Я могу смотреть на спектр как на входе системы (данные с гироскопа), так и на выходе (сигналы на моторы). Если есть какая-то паразитная частота, то она обычно проходит сквозь весь тракт управления (включая пиды и другие обработки), только если ее специально не подави…
🔥35👍15🏆1🤔1
Signed Oleg Kalachev
30 Jun 2026, 11:49 UTC≈1,950 views36 reactionsread 7 August 2026 Новая система логирования
Для глубокой отладки полета нужен полетный лог, но моя реализация логирования была слишком уж примитивной. Я решил полностью ее переделать (ветка new-logging).
Вообще существует два подхода для логирования состояния робота: упрощенный и обычный. Упрощенный — это простая таблица значений, где в первом столбце хранится время, а в последующих — всё остальное. Именно такой вариант и был реализ…
🔥22❤7👍6🙏1
Signed Oleg Kalachev
7 Jun 2026, 12:55 UTC≈2,340 views17 reactionsread 7 August 2026 Video
Траблы с платой.
В целом, дрон на моей плате летает. Но не совсем.
Главная проблема — это странный баг с уплывом гироскопа. Сразу же после начала полета гироскоп может резко начать уплывать, причем почти всегда именно вправо. Этот баг плавающий, иногда он не проявляется, а особенно он проявляется на одном конкретном аккуме (меньше токоотдача?). Обиднее всего, что обычная версия Flix и версия с внешней IMU на этом ж…
🤔11❤3👍3
Signed Oleg Kalachev
30 May 2026, 18:26 UTC≈2,970 views43 reactionsread 7 August 2026 Photo
Пока моя плата работает с переменным успехом, появился еще один проект Flix на кастомной плате из Греции: Sprig-Drone. Причем даже с целым подробным видеоблогом про разработку и отладку! Видео реально интересное, рекомендую к просмотру:
📷 https://youtu.be/82Q-uBq6s48
Также выложены подробные схемы и документация. Я бы сказал, один из лучших проектов на базе Flix.
👍29🔥10❤3🍾1
Signed Oleg Kalachev
Showing the 12 most recent of 12 posts we hold for @opensourcequadcopter. View and reaction counts are the latest single reading for each post, not a live figure, and a recent post is still accumulating both. A view count marked ≈ was rounded by Telegram before we ever saw it — t.me prints views in full below 1,000 and to three significant figures above, so ≈1,200,000 means somewhere between 1,150,000 and 1,249,999. Unmarked counts are exact. Text is reproduced from the public post preview and truncated for length.